


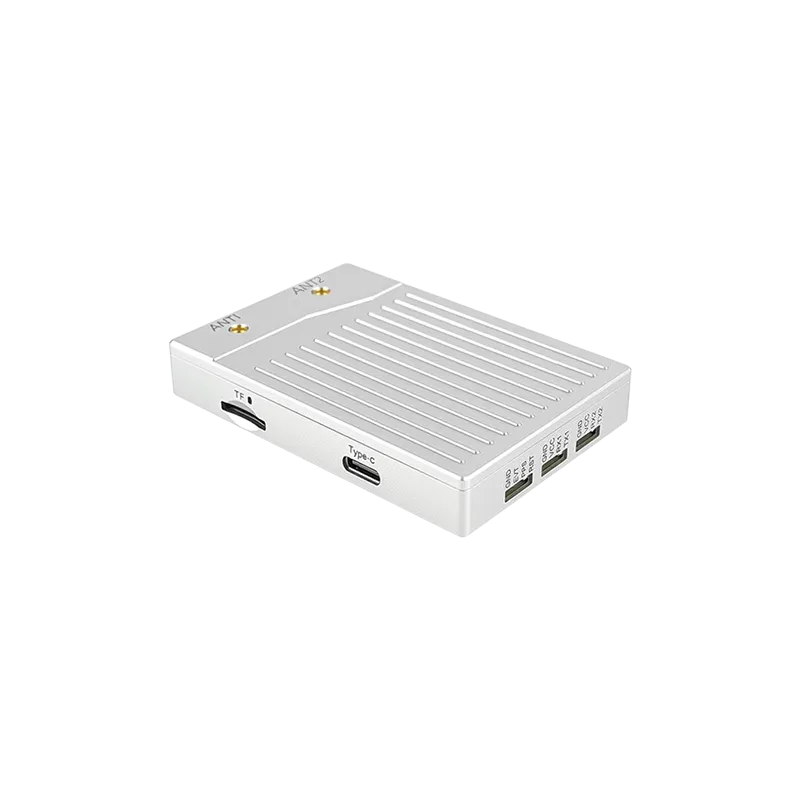
Kompleksowy przewodnik po wdrażaniu technologii kinematyki czasu rzeczywistego dla systemów robotycznych nowej generacji.
Wprowadzenie do robotyki o wysokiej precyzji
Krajobraz nowoczesnej automatyzacji przechodzi radykalną zmianę, napędzaną zapotrzebowaniem na dokładność nawigacji poniżej decymetrów. W centrum tej rewolucji znajduje się odbiornik RTK GNSS do robotyki, specjalistyczne rozwiązanie sprzętowe, które przekracza ograniczenia tradycyjnych systemów pozycjonowania globalnego. Standardowe rozwiązania GNSS często zapewniają dokładność z dokładnością do kilku metrów, co jest wystarczające dla smartfonów lub ogólnej nawigacji pojazdów. Jednak dla autonomicznej kosiarki, robota dostawczego czy traktora rolniczego precyzyjnego, margines błędu nawet pół metra może prowadzić do katastrofalnej awarii lub znacznej nieefektywności operacyjnej.
Dzięki technologii Kinematic w czasie rzeczywistym (RTK) robotycy mogą osiągnąć lokalizację na poziomie centymetra. Ta precyzja to nie tylko luksus; Jest to podstawowy wymóg dla robotów, które muszą wchodzić w interakcje ze złożonymi środowiskami, podążać za wcześniej określonymi ścieżkami z chirurgiczną precyzją oraz utrzymywać protokoły bezpieczeństwa na obszarach zamieszkanych przez ludzi. W tym przewodniku przyglądamy się skomplikowanym mechanizmom, strategiom wdrożenia oraz profesjonalnym rozwiązaniom, które umożliwiają precyzyjne pozycjonowanie na każdej platformie robotycznej.
Mechanika technologii RTK GNSS
Technologia Kinematyki Czasu Rzeczywistego działa poprzez analizę fazy fali nośnej sygnału satelitarnego, a nie tylko informacji w samym sygnale sygnału. Aby to osiągnąć, odbiornik RTK GNSS do robotyki wymaga dwóch głównych komponentów: stacji bazowej i łazika. Stacja bazowa jest umieszczona w znanej, zbadanej lokalizacji. Monitoruje sygnały satelitarne i oblicza błędy spowodowane opóźnieniami atmosferycznymi oraz zmianami orbity. Te korekty są następnie przesyłane w czasie rzeczywistym do modułu "łazika" zamontowanego na robocie.
Łazik łączy własne obserwacje satelitarne z danymi ze stacji bazowej, aby rozstrzygnąć niejednoznaczność całkowitej fazy nośnej. Proces ten pozwala systemowi określić względną pozycję robota względem stacji bazowej z dokładnością od 1 do 2 centymetrów. Nowoczesne odbiorniki często obsługują wiele konstelacji, w tym GPS, GLONASS, Galileo i Beidou, zapewniając, że nawet w trudnych warunkach, gdzie niektóre satelity są zasłonięte, robot zachowuje wysoki poziom integralności pozycjonowania.
Ponadto integracja pasm wieloczęstotliwościowych (L1, L2 i L5) znacząco skróciła "czas do pierwszego ustabilizowania" (TTFF). Oznacza to, że roboty mogą inicjować swoje stany nawigacji o wysokiej precyzji szybciej niż kiedykolwiek wcześniej. Dla profesjonalnych programistów zrozumienie tych dynamik fazy nośnej jest kluczowe przy wyborze sprzętu, który musi działać niezawodnie w różnych warunkach jonosferycznych i w różnych lokalizacjach geograficznych.
Integracja odbiorników RTK z platformami robotycznymi
Pomyślna integracja odbiornika RTK GNSS do robotyki wykracza poza samo podłączenie modułu. Wymaga to starannego rozważenia interfejsu sprzętowego, protokołów danych oraz fizycznego montażu. Większość profesjonalnych modułów RTK wykorzystuje ustandaryzowane protokoły, takie jak NMEA 0183 do wyjścia pozycji oraz RTCM 3.x do wprowadzania danych korekcyjnych. Deweloperzy muszą zapewnić, że ich kontrolery lotu lub komputery pokładowe (takie jak systemy oparte na ROS) są skonfigurowane do obsługi tych strumieni danych o wysokiej częstotliwości.
Zakłócenia elektromagnetyczne (EMI) to kolejny kluczowy czynnik. Roboty często są wyposażone w silniki, procesory o dużej prędkości i bezprzewodowe nadajniki, które mogą generować szumy zakłócające słabe sygnały satelitarne. Stosowanie wysokiej jakości, ekranowanych anten i ich umieszczenie z dala od źródeł zakłóceń jest kluczowe. Wielu inżynierów wybiera zintegrowane moduły łączące antenę i odbiornik, aby zminimalizować straty sygnału przez kable koncentryczne.
Opóźnienia komunikacyjne między stacją bazową a łazikiem muszą być również zminimalizowane. Niezależnie od tego, czy korzystasz z łączy radiowych UHF, czy NTRIP (Networked Transport of RTCM via Internet Protocol), opóźnienie w odbiorze danych korekcyjnych powinno wynosić mniej niż 1-2 sekundy, aby utrzymać status RTK "Stały". Jeśli połączenie zostanie przerwane, odbiornik może wrócić do stanu "Float", gdzie dokładność spada do poziomów decymetrów, co może zatrzymać autonomiczne działania robota.
Poruszanie się w wyzwaniach środowiskowych
Jedną z najważniejszych przeszkód dla każdego odbiornika RTK GNSS dla robotyki jest efekt "miejskiego kanionu". Wysokie budynki, gęsta roślinność i duże metalowe konstrukcje mogą odbijać sygnały satelitarne, tworząc interferencję wielodrogową. W efekcie odbiornik oblicza pozycję na podstawie sygnału, który przeszedł dłuższą ścieżkę, co prowadzi do błędów. Aby temu zapobiec, zaawansowane odbiorniki stosują zaawansowane algorytmy odrzucania wielościeżek i wykorzystują śledzenie "all-constellation", aby zmaksymalizować liczbę widocznych satelitów.
W sytuacjach, gdy sygnały GNSS są całkowicie zablokowane, takie jak wewnątrz budynków lub pod ciężkimi tunelami, zaawansowane systemy robotyczne często stosują fuzję czujników. Polega to na połączeniu danych RTK z jednostkami pomiarowymi inercjalnymi (IMU), odometrią kołową, czyli LiDAR. Dzięki zastosowaniu filtra Kalmana robot może utrzymać dokładne oszacowanie swojej pozycji podczas krótkich przerw w zasilaniu GNSS. To hybrydowe podejście zapewnia, że wysokoprecyzyjne dane dostarczane przez odbiornik RTK są wykorzystywane w pełni, jednocześnie utrzymując mechanizm awaryjny na wypadek całkowitej utraty sygnału.
Warunki pogodowe również odgrywają rolę. Chociaż sygnały GNSS są zazwyczaj odporne na deszcz i mgłę, ekstremalne warunki atmosferyczne mogą wpływać na propagację sygnału przez troposferę. Nowoczesne algorytmy RTK są zaprojektowane tak, aby kompensować te zmienne, ale użytkownicy powinni pamiętać, że najstabilniejsze wyniki zawsze osiągane są przy czystym, niezakłóconym widoku na niebo.
Kluczowe zastosowania we współczesnym przemyśle
Zastosowanie odbiornika RTK GNSS w robotyce obejmuje wiele branż o wysokiej stawce. W rolnictwie precyzyjnym autonomiczne traktory i drony wykorzystują RTK do sadzenia nasion i stosowania nawozów z centymetrową dokładnością, co zmniejsza marnotrawstwo i maksymalizuje plony. Systemy te mogą podążać tą samą ścieżką przez lata niemal bez odchylenia, co jest niemożliwe przy manualnym kierownictwie czy standardowym GPS.
W dziedzinie logistyki i dostaw roboty dostarczające ostatnią milę polegają na RTK, aby pokonywać wąskie chodniki i docierać do konkretnych drzwi klientów bez kolizji z przeszkodami. Podobnie, w geodezyjnych pomiarach i budownictwie autonomiczne łaziki mogą mapować miejsca i sprawdzać przebieg konstrukcji z profesjonalną precyzją, co znacząco obniża koszty pracy i czas związany z tradycyjnymi metodami pomiarów.
Ponadto wzrost popularności autonomicznych robotycznych kosiarek wprowadził technologię RTK na rynek konsumencki. W przeciwieństwie do starszych modeli, które wymagały zakopanych przewodów granicznych, kosiarki z RTK można programować za pomocą wirtualnych granic, co pozwala na elastyczne zarządzanie podwórkiem i perfekcyjne wzory koszenia. Ta zmiana pokazuje, jak precyzyjny sprzęt GNSS staje się coraz bardziej dostępny i odporny w codziennych zastosowaniach.
Dlaczego wybrać Yonghao ze względu na swoje potrzeby związane z robotyką GNSS
W Yonghao specjalizujemy się w dostarczaniu nowoczesnych rozwiązań pozycjonowania dostosowanych do najbardziej wymagających projektów autonomicznych. Nasza wiedza w technologii GNSS pozwala nam produkować wysokowydajny sprzęt, który wytrzymuje wymagania zastosowań przemysłowych. Niezależnie od tego, czy budujesz małego drona badawczego, czy flotę ciężkich autonomicznych pojazdów, nasza linia odbiorników RTK GNSS do robotyki została zaprojektowana tak, aby zapewnić spójną, centymetrową dokładność.
Nasze portfolio produktów obejmuje renomowane moduły kompatybilne z UM980 i ZED-F9P , które są branżowymi standardami dla precyzyjnej lokalizacji. Moduły te oferują wsparcie wielopasmowe i wielokonstelacyjne, zapewniając, że Twój robot utrzymuje stabilną poprawkę nawet w trudnych warunkach. Oferujemy także specjalistyczne anteny RTK GNSS , które zapewniają lepsze możliwości tłumienia wzmocnienia i wielościeżkowych.
Zaletą Yonghao jest nasze zaangażowanie w niezawodność i wsparcie techniczne. Rozumiemy złożoność integracji robotycznej, a nasz zespół jest zaangażowany w dostarczanie dokumentacji i usług personalizacji niezbędnych do osiągnięcia sukcesu. Od systemów antyzakłócających po zintegrowane moduły antenowe – nasze rozwiązania są zaprojektowane tak, aby umożliwić nową generację systemów autonomicznych.
Najczęściej zadawane pytania
P1: Jak odbiornik RTK GNSS do robotyki poprawia autonomiczną nawigację?
Zapewnia dokładność pozycjonowania na poziomie centymetra dzięki korekcjom w czasie rzeczywistym ze stacji bazowej, co pozwala robotom podążać precyzyjnymi ścieżkami i bezpiecznie wchodzić w interakcje ze środowiskiem.
P2: Czy mogę używać odbiornika RTK GNSS do robotyki w obszarach miejskich?
Tak, choć wydajność zależy od widoczności sygnału. Nowoczesne odbiorniki wielokonstelacyjne firmy Yonghao są zaprojektowane z mechanizmem odrzucania wielościeżkowego, aby utrzymać stabilność w środowiskach miejskich.
P3: Jaka jest różnica między statusem "Float" a "Fixed" w odbiorniku RTK GNSS dla robotyki?
Status "stały" oznacza, że odbiornik rozwiązał niejednoznaczność fazy nośnej i osiągnął dokładność na poziomie centymetra, natomiast "Float" oznacza, że system nadal liczy, a dokładność zazwyczaj mieści się w zakresie decymetrów.
P4: Czy odbiornik RTK GNSS do robotyki wymaga stałego połączenia z internetem?
Jeśli używasz NTRIP do korekt, wymagane jest połączenie z internetem. Alternatywnie możesz użyć lokalnej stacji bazowej z łączem UHF dla obszarów bez zasięgu komórkowego.
P5: Jak wybrać odpowiedni odbiornik RTK GNSS do robotyki do mojego projektu?
Weź pod uwagę takie czynniki jak liczba obsługiwanych konstelacji, pasma częstotliwości (L1/L2/L5), zużycie energii, kompatybilność interfejsów oraz to, czy potrzebujesz zintegrowanej anteny.
Gotowy, by podnieść poziom swojej precyzji robotyki?
Poznaj już dziś pełną gamę precyzyjnych modułów i anten GNSS Yonghao. Nasi eksperci są gotowi pomóc Ci znaleźć idealne rozwiązanie dla Twojej autonomicznej aplikacji.